

このページの内容
電池セルは組立ラインに到着するときは単純に見えるかもしれませんが、効率的に扱うことは電池生産の重要な工程です。
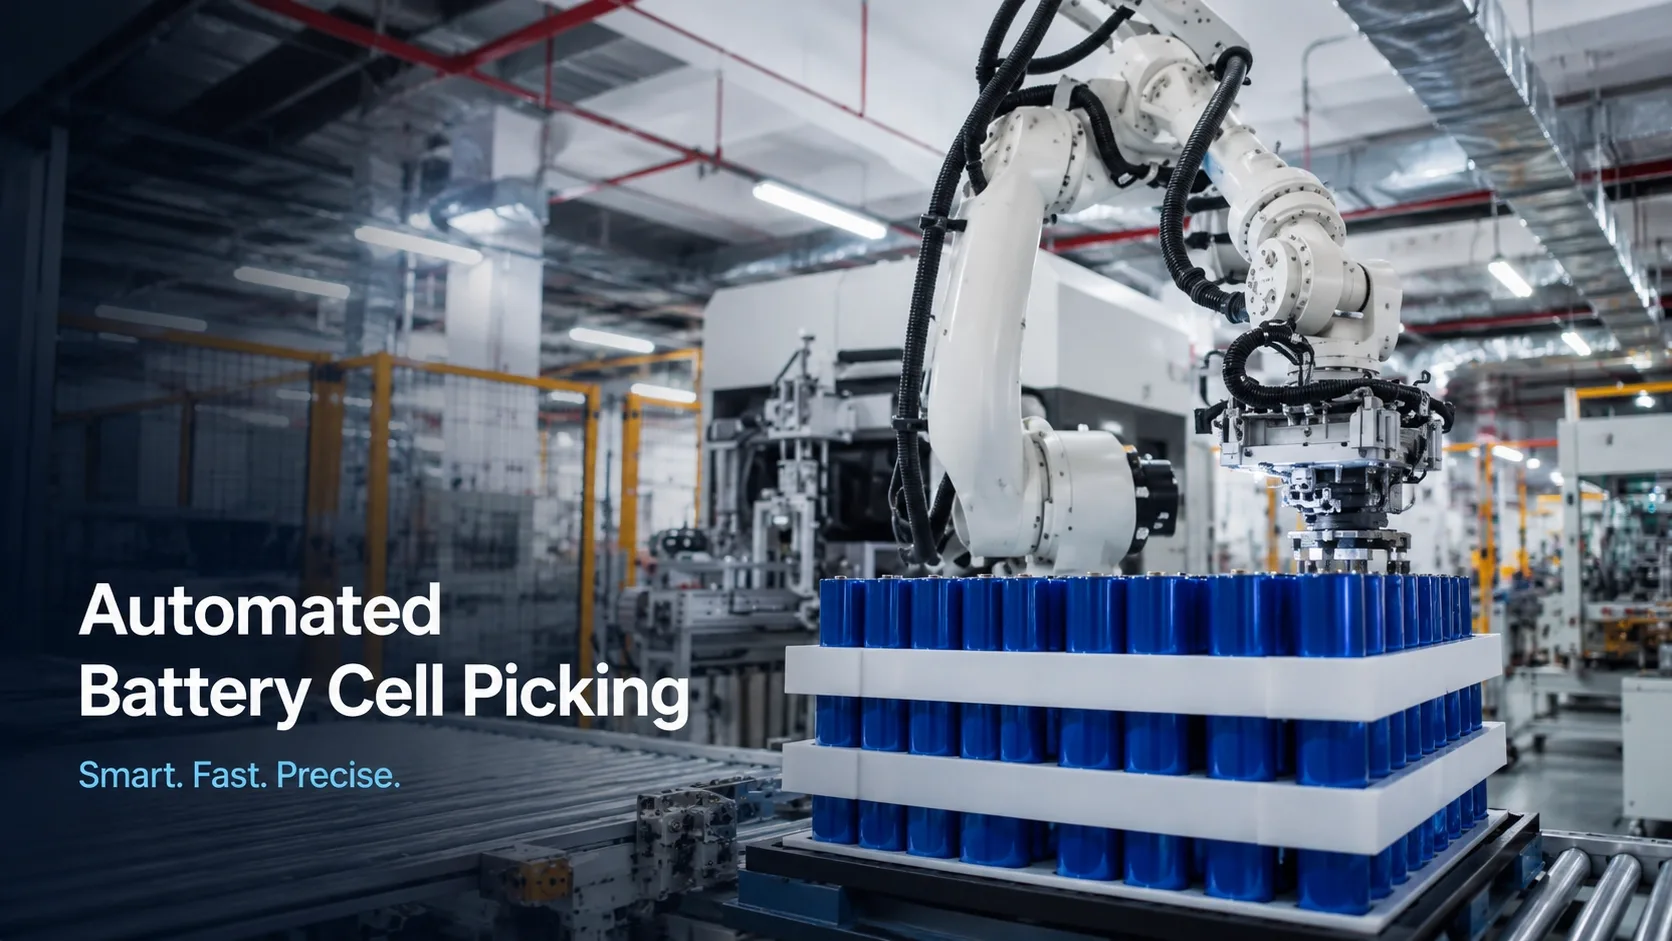
この短い工場動画では、自動設備が電池セルの一群をまとめてピッキングし、次の生産工程へ移載します。動きは迅速かつ制御されており、セルを作業者が個別に移動するのではなく、整理された1つのバッチとして扱うことができます。
これは生産プロセスのほんの一工程にすぎませんが、自動化によって日常の工場作業をより効率的かつ管理しやすくできることを示しています。
生産工程の概要
- 工程: 電池セルの自動ピッキング
- 設備: 産業用ロボットハンドリングシステム
- 目的: 生産工程間で電池セルを移載する
- 用途: リチウム電池モジュール生産
電池セルのピッキング工程を見る
動画では、ロボットアームが生産ライン上で整列された電池セルの一群を持ち上げ、次の工程に向けてパレット上に配置する様子を確認できます。
セルの自動ハンドリングを採用する理由
電池生産ラインでは、多数のセルを複数の工程にわたって移動させる必要があります。同じ持ち上げ・移載作業を手作業で繰り返すと、特に生産量が増加した際に時間がかかる可能性があります。
自動ハンドリング設備がこの反復作業を担います。セルの配置とピックアップ位置を設定すれば、ロボットはバッチごとに同じ動作を繰り返すことができます。
日常の生産では、次の点に役立ちます:
- 複数の電池セルを同時に移動する
- セルを整列された状態に保つ
- 手作業による持ち上げの繰り返しを削減する
- 安定した生産リズムを維持する
- 次の組立工程に向けてセルを準備する
主なメリットは、ロボットがあらゆる生産作業を代替することではありません。反復的な一工程を担うことで、作業者が検査、段取り、その他の組立工程に集中できるようにします。
個別セルから電池モジュールへ
動画に映っているセルは、まだ完成したバッテリー製品ではありません。
セルの取り扱い後も、追加の生産工程を経る必要があります。バッテリーの設計に応じて、以下が含まれる場合があります。
- セルの検査と配列
- モジュール組立
- バスバーと電気的接続
- 温度センサーの取り付け
- バッテリー管理システムの接続
- 絶縁および安全確認
- 充放電試験
各ステップには異なる役割があります。自動ピッキングは主に、後続の作業に適した正しい位置へセルを安全かつ効率的に移動させる役割を担います。
バッテリー生産では一貫性が重要
バッテリー組立には、多くの繰り返し作業が含まれます。セルを移動、配列、接続する際には、各部品の位置を一定に保つ必要があります。
ロボットハンドリングシステムは、プログラムされたピックアップおよび配置経路に従います。これにより、移載プロセスの予測性が高まり、手作業の繰り返しによるばらつきを低減します。
生産計画も立てやすくなります。セルのグループを手作業で移動させるのを待つのではなく、設備はラインの他の部分と並行して一定のペースで稼働できます。
自動化でも人は必要
ロボットが持ち上げ作業を行うものの、生産プロセスは依然として経験豊富な作業者に依存しています。
オペレーターは、設備の準備、セルの配列確認、ピックアップエリアが整理されていることの確認を担当します。技術者は機械を検査し、バッテリーサイズや生産構成が変わった際にプログラムを調整します。
品質確認はプロセス全体を通じて重要です。自動化は材料の移動を改善しますが、検査や試験の必要性をなくすものではありません。
生産ライン全体から見た小さな工程
15-second の動画はほんの一瞬を捉えているだけですが、バッテリー生産はこのような多くの工程で構成されています。
セルは、完全なバッテリーシステムの一部となる前に、受入、検査、配列、接続、モジュールへの統合、試験を経る必要があります。各小工程を改善することで、生産ライン全体がより円滑に稼働します。
自動セルピッキングは実用的な例です。バッテリー自体を変えるものではありませんが、セルがある生産工程から次の工程へ移動する方法を改善します。
さまざまなエネルギー貯蔵ニーズに対応するバッテリーソリューション
プロジェクトで採用するバッテリー構成は、必要な電圧、容量、設置形態、用途によって異なります。
Bluesunは、太陽光発電向け蓄電、バックアップ電源、住宅・商業・産業用途にリチウムバッテリーソリューションを提供しています。当社の リチウム太陽光バッテリー製品 をご覧になり、利用可能なバッテリーモジュールおよび蓄電構成をご確認ください。